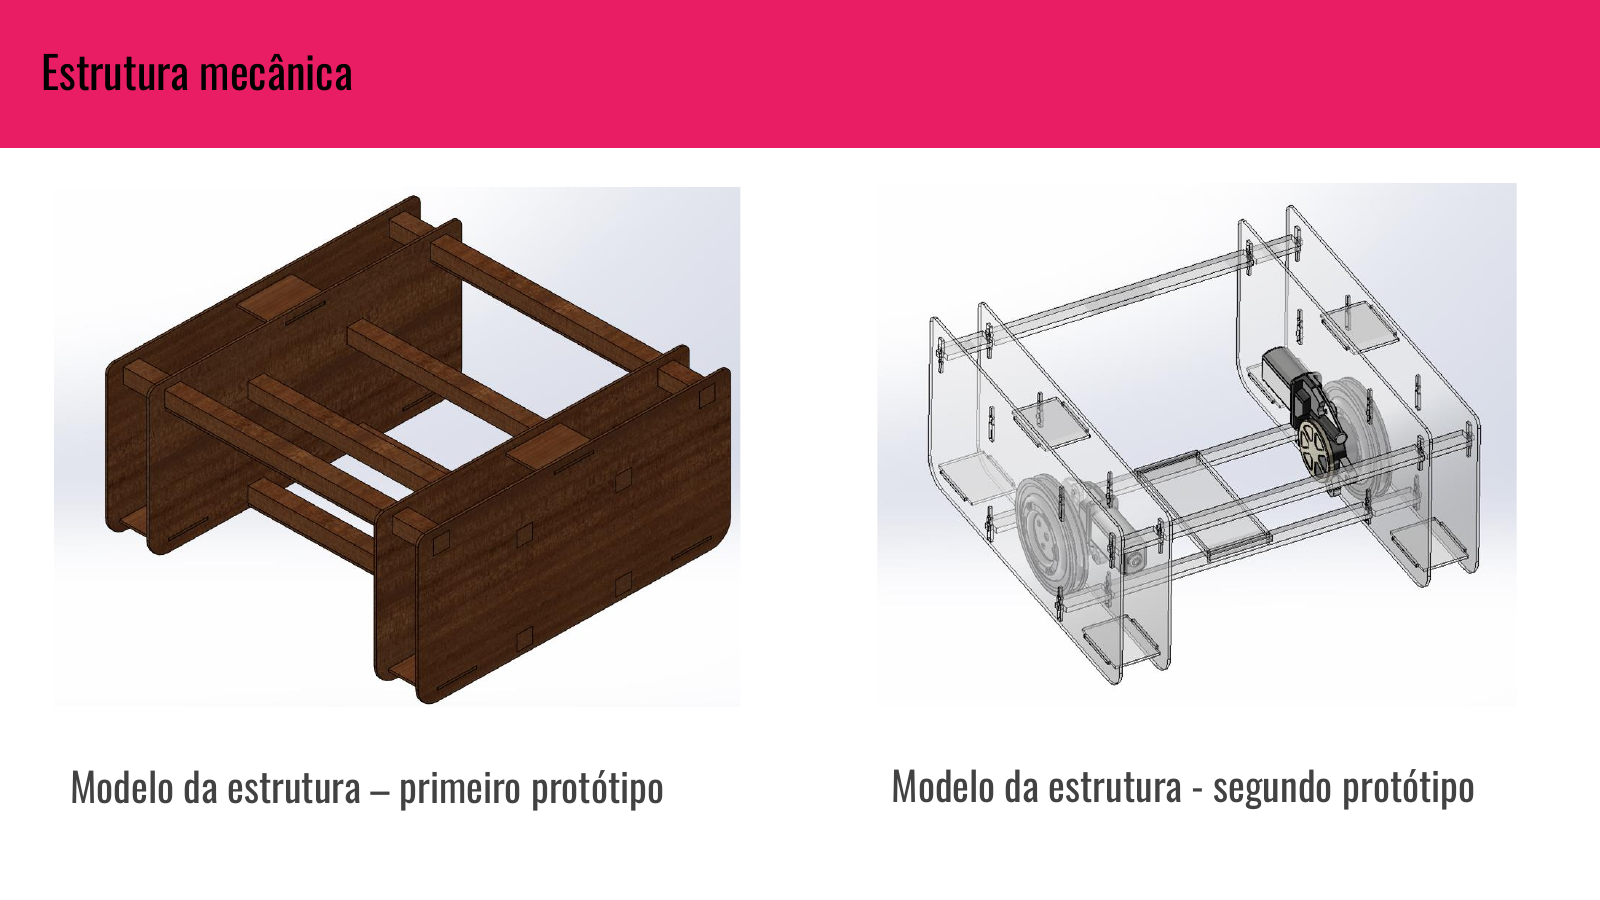
A estrutura evoluiu com a prototipagem
Partimos de uma estrutura em MDF e avaliamos alternativas em acrílico com ensaios e simulações de montagem. Comparamos rigidez, distribuição de carga e facilidade de construção para orientar a estrutura e a disposição dos componentes na tarefa de abastecimento.
Sensoriamento e movimento integrados
Integramos sensores TCRT500, ponte H dupla L298N, regulador XL4005, motores de 12 V e bateria GP12-9 de 12 V e 9 Ah. A navegação por faixa depende de alinhar altura e espaçamento dos sensores, geometria do chassi, velocidade dos motores e resposta do controle. O conjunto de motores, regulador e bateria oferece uma base definida para dimensionar corrente e autonomia conforme a carga de operação.
A arquitetura embarcada combina o controlador, a leitura óptica e o acionamento dos motores; a documentação de placa, firmware e diagrama mantém essas interfaces alinhadas.
Uma base para evoluir a logística interna
O MVP integra a tarefa de abastecimento, a navegação por faixa e o controle dos componentes. Estruturamos a evolução do sistema em torno de telemetria de posição, identificação de produtos e acompanhamento de entrega e retirada, ampliando a visibilidade da operação logística.
Leia o case do AGV ou converse com a DUP sobre automação e prototipagem.